Определение точной скорости линии подвесной конвейерной системы редко является вопросом максимизации мощности двигателя. Это требует балансировки операционной пропускной способности, ограничений физических процессов и механических ограничений оборудования. Такие процессы, как отверждение, промывка и роботизированная сборка, диктуют определенные правила времени. Эксплуатационные группы должны согласовать эти правила, прежде чем поворачивать один приводной вал.
Завышение скорости приводит к преждевременному износу гусениц, раскачиванию продукта на уклонах и угрозам безопасности. Детали могут раскачиваться и сталкиваться, что может привести к значительному повреждению продукта. Недооценка скорости приводит к возникновению узких мест на предприятии и невыполнению производственных квот. Вы не можете себе позволить угадывать скорость вашей производственной линии.
Мы стремимся предоставить инженерным и эксплуатационным группам конкретную основу. Вы научитесь рассчитывать, оценивать и выбирать правильную скорость и тип привода для конкретной нагрузки и планировки вашего объекта. В этом руководстве описаны математические расчеты, аппаратные ограничения и стратегии интеграции, необходимые для разработки надежной системы.
Ключевые выводы
Скорость конвейера является зависимой переменной, зависящей от производительности (деталей в час) и шага транспортера, а не только от мощности привода.
Различные архитектурные конструкции (например, непрерывные монорельсовые дороги и накопительные системы) имеют совершенно разные пороговые значения скорости.
Частотно-регулируемые приводы (ЧРП) являются отраслевым стандартом для систем будущего, защищающих меняющиеся требования к пропускной способности.
Учет раскачивания продукта, износа цепи и допусков при интеграции с роботом не подлежит обсуждению для обеспечения долговечности системы.
Определение базового уровня: целевые показатели пропускной способности и время обработки
Скорость невозможно рассчитать в вакууме. Он должен обеспечивать целевые показатели макропроизводительности предприятия, соблюдая при этом ограничения микропроцессов. Инженеры часто полагают, что им нужен самый быстрый из доступных двигателей. На самом деле скорость линии действует как метроном для всего производственного цеха. Вы должны сбалансировать первичный спрос на объем продукции с жесткими реалиями физических производственных процессов.
Определение точного количества единиц, проходящих определенную точку за час, смену или день, является вашим основным требованием к пропускной способности. Если вашему предприятию необходимо отгружать 1000 единиц продукции за смену, вы работаете в обратном направлении от этого числа. Мы называем это макроцель. Однако макроцели легко врезаются в микроограничения на производственной линии.
Учет операций в фиксированное время имеет решающее значение. Рассмотрим применение порошковой покраски. Если деталь требует 20-минутного пребывания в печи для отверждения, скорость должна позволять держателю оставаться в зоне печи ровно на это время. Если линия движется слишком быстро, краска не затвердеет должным образом. Если он будет работать слишком медленно, деталь пригорит и испортит отделку. Инженеры-технологи должны измерить физическую длину печи отверждения и точно рассчитать количество футов в минуту (FPM), необходимое для достижения 20-минутного времени выдержки.
Наконец, мы должны оценить зоны ручной погрузки и разгрузки. Безопасное ручное взаимодействие обычно ограничивает постоянную скорость линии на уровне от 10 до 15 футов в минуту. Операторы-люди не могут безопасно цеплять или отцеплять тяжелые грузы, движущиеся со скоростью 30 футов в минуту. Эти зоны диктуются эргономическими ограничениями. Если ваша цель по пропускной способности макросов требует скорости выше 15 футов в минуту, вам придется переосмыслить архитектуру вашей системы или плотность несущей.
Основное уравнение: расчет необходимой скорости линии
Системные интеграторы полагаются на стандартную систему вычислений для определения базовой скорости линии. Мы никогда не берем цифры FPM из воздуха. Вместо этого мы используем простую и надежную математическую формулу для определения параметров нашего оборудования.
Базовая формула
Стандартное уравнение простое: Скорость (FPM) = (желаемое количество деталей в минуту × шаг несущей) / количество деталей на несущую . Эта формула показывает, как плотность и расстояние между носителями напрямую влияют на требуемую скорость.
Разбивка переменных
Чтобы точно использовать это уравнение, необходимо определить следующие переменные:
Желаемое количество деталей в минуту: преобразуйте свои почасовые или сменные целевые показатели производительности в поминутные показатели.
Шаг несущей: представляет собой точное физическое расстояние между точками крепления несущей на цепи конвейера. Чем ближе шаг, тем авиаперевозчики едут ближе друг к другу.
Деталей на носитель: измеряет плотность груза. Многоярусная стойка, вмещающая десять мелких деталей, требует гораздо меньшей скорости линии, чем отдельные тяжелые предметы, расположенные далеко друг от друга.
После того как инженеры рассчитывают теоретическую скорость, они обычно добавляют буфер емкости. Обычно к расчетной скорости мы добавляем запас от 10% до 15%. Этот буфер учитывает стандартные простои при техническом обслуживании, микроостановки и перерывы в работе оператора. Это также оставляет место для будущего масштабирования пропускной способности без необходимости немедленного механического ремонта.
Сценарии расчета скорости конвейера
| Тип сценария |
Деталей в минуту |
Шаг каретки (футов) |
Деталей на каретку |
Требуемая базовая скорость (фут/мин) |
Скорость с буфером 15 % (фут/мин) |
| Загрузка высокой плотности (мелкие детали) |
20 |
2 |
4 |
10 футов в минуту |
11,5 футов в минуту |
| Нагрузка низкой плотности (крупные детали) |
20 |
4 |
1 |
80 футов в минуту |
92,0 футов в минуту |
| Тяжелая сборка (медленный темп) |
5 |
6 |
1 |
30 футов в минуту |
34,5 футов в минуту |
Аппаратные ограничения: соответствие скорости архитектуре системы
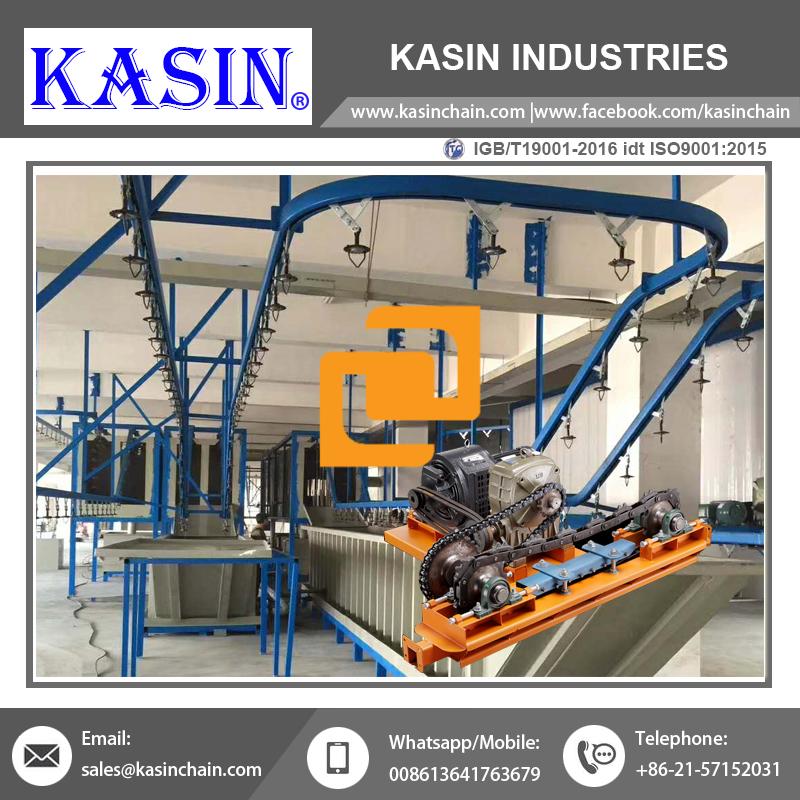
Не все подвесные системы одинаково справляются со скоростью. Выбор должен напрямую соответствовать структурным возможностям выбранного типа гусениц и цепей. Разгон легкой гусеницы до высоких скоростей приведет к катастрофическому выходу из строя, а недостаточное использование системы для тяжелых условий эксплуатации приведет к потере значительного капитала.
Стандартные закрытые путевые системы
Закрытые гусеницы лучше всего подходят для непрерывного и равномерного движения. Обычно они оптимизируют работу для умеренных скоростей в диапазоне от 1 до 60 футов в минуту, когда нагрузки остаются постоянными, а маршрутизация относительно проста. Для обеспечения высокой надежности в этих сценариях интеграторы часто указывают Монорельсовый конвейер P56 . Этот стиль охватывает цепь, защищая ее от загрязнений окружающей среды и защищая операторов от движущихся точек защемления.
Если вашему объекту требуется немного другая планировка, но при этом требуется закрытый профиль пути, Подвесной конвейер ETC7000 — еще один превосходный стандарт. Обе системы процветают, когда вся линия движется с одной синхронизированной скоростью. Однако они не позволяют деталям останавливаться самостоятельно.
Асинхронные операции
Производство редко протекает в полной непрерывности. Иногда вам нужны сложные макеты, требующие переменной скорости в одной и той же системе. Именно здесь мощный и свободный конвейер . становится необходим Эта архитектура обеспечивает высокоскоростную транспортировку между удаленными зонами, но позволяет замедлить или полностью накопить на роботизированных ячейках и рабочих станциях с ручным управлением.
В системе Power & Free цепочка «власти» работает непрерывно. «Свободные» тележки несут груз и могут отсоединяться от движущейся цепи. Это означает, что вы можете запускать транспортные зоны со скоростью 60 футов в минуту, но полностью остановить нагрузку, чтобы рабочий выполнил трехминутную задачу сборки.
Высокоточные среды
В некоторых отраслях совершенно недопустимы раскачивающиеся детали и падающие обломки. К таким высокоточным средам относятся чистые помещения, линии покраски автомобилей и роботизированные сборочные ячейки. Здесь инженеры развертывают Перевернутый монорельсовый конвейер . Перевернув направляющую вверх дном и закрепив ее на полу или нижней конструкции, груз надежно фиксируется сверху.
Эта конструкция строго ограничивает скорость из-за требований нулевой раскачки груза и высокой точности позиционирования во время взаимодействия с роботом. Поскольку продукт установлен на жесткой подставке, роботы могут взаимодействовать с деталями, не дожидаясь стабилизации раскачивающего движения. Профиль скорости здесь отдает приоритет абсолютной плавности, а не чистой скорости.
Риски реализации: цена неправильной калибровки скорости
Выбор произвольной скорости влечет за собой каскад механических и эксплуатационных сбоев. Когда Система подвесного конвейера работает быстрее, чем предусмотренные инженерные возможности, законы физики агрессивно берут верх.
Центробежная сила вызывает серьезное раскачивание продукта. Когда перевозчик на высоких скоростях входит в горизонтальный поворот, грузу хочется двигаться прямо. Это приводит к тому, что детали выскакивают наружу. Превышение скорости на горизонтальных поворотах или при изменении вертикальной высоты приводит к столкновению продукта. На линиях покраски такое раскачивание приводит к неравномерной толщине покрытия. На сборочных участках раскачивающиеся компоненты создают серьезную опасность падения, что угрожает безопасности сотрудников.
Еще одним прямым следствием является ускоренный механический износ. Существует экспоненциальная зависимость между высокой скоростью и деградацией цепи/гусеницы. Более высокие скорости требуют значительно более частой смазки. Они значительно сокращают срок службы ведущих звездочек и поворотов гусеницы. Трение, возникающее при высокоскоростном контакте металла с металлом, быстро разрушает стандартные подшипники.
Кроме того, неправильные скорости приводят к сбоям в передаче данных и отслеживании. Современные предприятия используют поворотные энкодеры для динамического измерения скорости линии. Это жизненно важно для синхронизированной роботизированной комплектации. Однако чрезмерная скорость или вибрация гусеницы могут привести к пропуску энкодера. Когда энкодер пропускает импульсы, ПЛК теряет данные о положении, в результате чего робот-манипулятор полностью пропускает свои цели.
Наконец, мы должны учитывать перегрузку привода. Недостаточные размеры двигателя и коробки передач для работы на высоких скоростях и с высокими нагрузками гарантируют проблемы. Использование небольшого двигателя для быстрого перемещения тяжелых грузов приводит к тепловой перегрузке. Двигатель перегорает изнутри, что приводит к преждевременному выходу из строя и внезапной остановке линии.
Перспективность в будущем: частотно-регулируемые приводы (ЧРП) в сравнении с приводами с фиксированной скоростью
После того, как вы рассчитаете требуемую скорость, вы должны решить, как привести цепь в действие. Исторически инженеры использовали базовые двигатели прямого действия. Сегодня современные объекты требуют гораздо большего контроля.
Приводы с фиксированной скоростью требуют меньших первоначальных капитальных затрат, но при этом остаются чрезвычайно жесткими. Мы рекомендуем их только для выделенных одноцелевых линий, мощность которых никогда не изменится. Если вы установите привод с фиксированной скоростью, ваша линия всегда будет работать на одной скорости. Чтобы изменить скорость, механику необходимо физически поменять коробку передач или ведущие звездочки.
Интеграция VFD представляет собой отраслевой стандарт для современных объектов. Частотно-регулируемый привод изменяет электрическую частоту, подаваемую на двигатель, обеспечивая точное управление скоростью через цифровой интерфейс.
Масштабируемость: частотно-регулируемые приводы позволяют операторам увеличивать или уменьшать скорость в зависимости от смены, сезонного объема или изменения ассортимента продукции.
Нарастание и замедление: ЧРП предотвращают резкие старты и остановки. Программируя плавный пуск, вы исключаете механические рывки, повреждающие конвейерные цепи и роняющие хрупкие продукты.
Энергоэффективность: ЧРП точно согласовывает потребляемую мощность двигателя с требуемой нагрузкой и скоростью. Это снижает ненужное потребление электроэнергии, снижая нагрузку на электросеть вашего предприятия.
Включение вашего интегратора в шорт-лист: критерии оценки
Никогда не следует проектировать линию в одиночку. Сотрудничество с опытным интегратором гарантирует, что ваши математические вычисления будут безопасно преобразованы в физическое оборудование. Однако не все интеграторы применяют одинаковый уровень инженерной строгости.
Тщательно оцените их возможности проверки. Используют ли они программное обеспечение для моделирования динамической нагрузки для моделирования раскачивания продукта и натяжения цепи на заданной скорости? Попросите их показать вам расчетное натяжение цепи для вашей конкретной планировки. Если они полагаются на догадки, найдите другого партнера.
Прозрачность компонентов имеет огромное значение. Указывают ли они стандартные, доступные компоненты привода? Некоторые интеграторы привязывают вас к проприетарным, труднодоступным редукторам. Вам нужны системы, в которых используются стандартные двигатели и частотно-регулируемые приводы, чтобы ваша группа технического обслуживания могла найти замену на месте во время чрезвычайной ситуации.
Поставьте под сомнение их подход к соблюдению требований и безопасности. Внедряют ли они средства защиты, такие как ограничители крутящего момента и срезные штифты? Эти механические взрыватели должны быть специально рассчитаны на массу и максимальную скорость системы. Если произойдет застревание, срезной штифт подходящего размера сломается, отключив двигатель до того, как он оторвет направляющую от потолка.
Ваш следующий шаг — запросить аудит объекта. Попросите интегратора предоставить проект макета, который включает расчетные параметры шага и предлагаемые показатели FPM. Требуйте увидеть математику.
Заключение
Выбор скорости конвейера является основополагающим инженерным решением. Он определяет выбор оборудования, гарантирует безопасность объекта и определяет общую эффективность работы. Вы не можете изолировать скорость линии от времени обработки, шага несущей или плотности загрузки.
Не делайте предположений о скорости, основанных исключительно на максимальной мощности двигателя. Сделайте обратные расчеты, исходя из строгих требований к пропускной способности и ограничений физических процессов. Отдавайте приоритет системам, оснащенным частотно-регулируемыми приводами, для обеспечения максимальной эксплуатационной гибкости. Обеспечив точную калибровку скорости, ваша производственная линия будет работать бесперебойно, предсказуемо и безопасно долгие годы.
Часто задаваемые вопросы
Вопрос: Как точно измерить скорость конвейера на существующей линии?
Ответ: Самый точный метод предполагает использование поворотного энкодера, встроенного в приводной вал или натяжное колесо. Энкодер отправляет цифровые импульсы в ПЛК, переводя скорость вращения в футы в минуту (FPM). Для выборочной проверки бригады технического обслуживания используют портативные лазерные тахометры, направленные на отражающий маркер на движущейся цепи, чтобы мгновенно получить показания FPM.
Вопрос: Какова максимальная безопасная скорость стандартной подвесной конвейерной системы?
Ответ: Хотя надежные закрытые гусеничные системы технически могут достигать скорости от 60 до 100 футов в минуту, практические ограничения ниже. Любая зона, требующая ручной загрузки или разгрузки, должна работать при температуре ниже 15 футов в минуту в целях эргономической безопасности. Высокоскоростные рейсы предназначены исключительно для транспортных зон между автоматизированными процессами.
Вопрос: Могу ли я увеличить скорость моего текущего подвесного конвейера без модернизации двигателя?
Ответ: Это очень рискованно. Увеличение скорости с помощью частотно-регулируемого привода на устаревшем двигателе изменяет профиль крутящего момента и пределы натяжения цепи. Вы можете превысить существующие пределы передаточного отношения коробки передач, что приведет к тепловой перегрузке. Всегда пересчитывайте общее натяжение цепи и проверяйте мощность двигателя перед регулировкой частоты.
Вопрос: Как шаг носителя влияет на требуемую скорость конвейера?
A: У них обратная зависимость. Меньший шаг держателя позволяет транспортировать больше деталей на фут цепи. Следовательно, вы можете запустить линию на более медленной и безопасной скорости, сохраняя при этом те же целевые показатели почасовой производительности. Более широкие поля требуют более высоких скоростей линии.